Från mikrospolar till EM-sensorer inom medicinsk navigering
En tillverkningsprocess för mikrospolar kan ge en av de minsta komponenterna i en medicinteknisk produkt, men den komponenten kan ändå påverka hur hela navigeringssystemet fungerar. När en induktiv mikrospole integreras i en kateter, en ledare eller ett kirurgiskt instrument kan den bli sensorelementet i en elektromagnetisk (EM) sensor.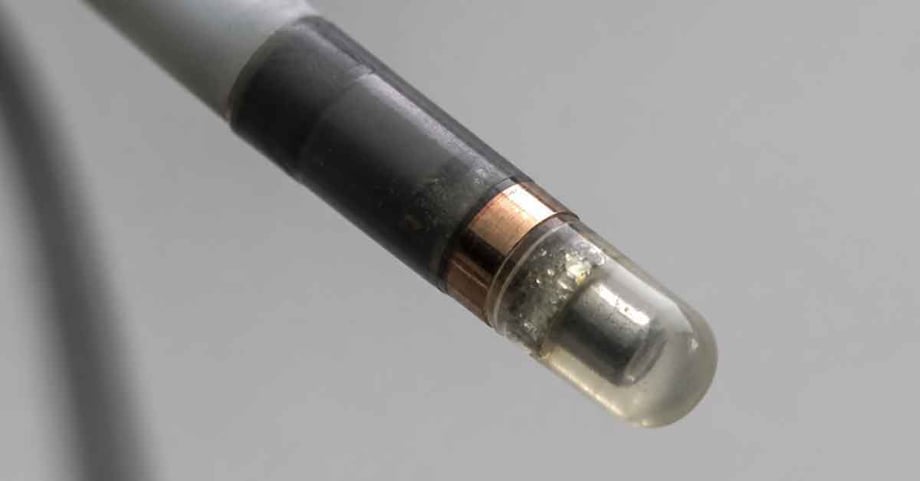
För utvecklingsteamet är den viktiga frågan inte bara om spolen går att linda. Det gäller också om EM-sensorn behåller sina elektriska, magnetiska och mekaniska egenskaper efter montering, böjning, inkapsling, sterilisering och klinisk användning. Den här artikeln följer den vägen från komponentdesign till tillämpning. Den behandlar EM-sensorer vid kateterablation i hjärtat, elektromagnetisk navigationsbronkoskopi, neurokirurgiska och spinala instrument samt flera nya tillämpningar inom medicinteknik.
Viktigaste slutsatser: EM-sensorer och tillverkning av mikrospolar
- En EM-sensor omvandlar ett växlande magnetfält till användbara positions- eller orienteringsdata för en medicinteknisk produkt.
- Tråd, isolering, kärnmaterial, lindningsgeometri och kontaktering påverkar tillsammans sensorns elektriska och mekaniska egenskaper.
- För utvecklingsteam ligger utmaningen i att hitta en tillverkningspartner som kan översätta snäva elektriska, mekaniska och processmässiga krav till en repeterbar mikrospoldesign. KUK Coils är ett exempel på en specialiserad leverantör inom detta område.
- Hjärtkatetrar, ENB-system och kirurgiska instrument ställer olika krav på EM-sensorns storlek, flexibilitet, integration och validering.
- Den mest tillförlitliga utvecklingsvägen kopplar spoldesignen till hela produkten redan från de första genomförbarhetsproverna.
Vad är en EM-sensor inom medicinsk navigering?
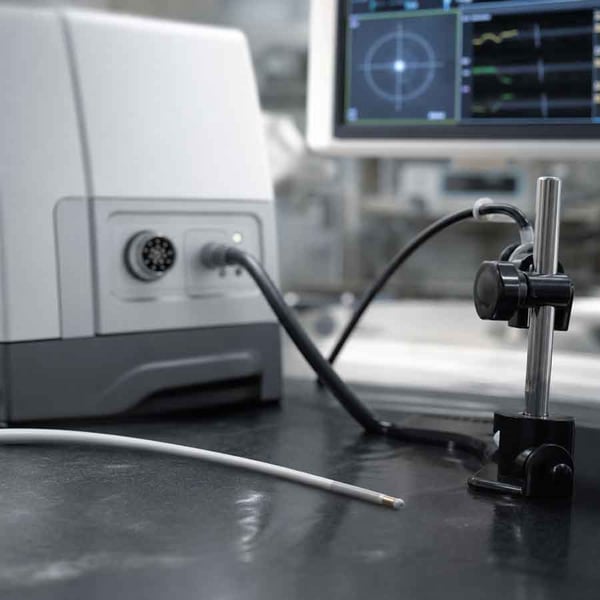
En EM-sensor detekterar ett magnetfält och omvandlar den växelverkan till information om en medicinteknisk produkts position eller orientering. Ett elektromagnetiskt spårningssystem består vanligtvis av en fältgenerator, en eller flera sensorer, signalbehandlande elektronik och programvara. I en induktiv EM-sensor inducerar ett växlande magnetfält en spänning i en lindad mikrospole. Sensorelektroniken bearbetar signalen och använder den för att uppskatta kateterns, ledarens eller instrumentets läge eller orientering.
En nyligen publicerad översikt beskriver denna princip för medicinska mikroprodukter såsom katetrar, endoskop, kapselrobotar och kirurgiska instrument. Mikrospolen är därför mer än en miniatyriserad passiv komponent. Dess dimensioner, orientering, elektriska värden och position i den färdiga produkten bidrar alla till EM-sensorns beteende.
Varför spelar mikrospolens design roll för en EM-sensor?
Mikrospolens design spelar roll eftersom sensorn måste rymmas i ett litet mekaniskt utrymme och samtidigt ge ett stabilt och mätbart svar. Fler varv kan ge en starkare inducerad signal, men påverkar också resistans, tillgängligt utrymme och lindningens komplexitet. Designen måste även ta hänsyn till den omgivande produkten. Ett kateterskaft, flätad förstärkning, ett metalliskt instrument, lim eller inkapslingsmaterial kan påverka hur EM-sensorn är placerad och hur det elektromagnetiska fältet beter sig runt den.
I praktiken kräver medicinska tillämpningar och sensortillämpningar ofta mer än enbart miniatyrlindning. Anslutningsteknik, provning, ingjutning och montering kan alla påverka hur den färdiga sensorn fungerar i produkten. Detta tillverkningssammanhang är viktigt eftersom det slutliga kravet gäller hela sensormonteringen, inte bara den lindade spolen.
Hur påverkar tråd och isolering en EM-sensor?
Trådens diameter avgör hur många varv som ryms i den tillgängliga volymen och vilken resistans EM-sensorn får. Ultrafin tråd möjliggör mycket kompakta konstruktioner, men kräver också kontrollerad hantering, exakt trådspänning och lämpliga kontakteringsprocesser. Tillverkare inom medicinska tillämpningar och sensortillämpningar hanterar ofta tråd ner till cirka 0,010 mm, men lämplig diameter beror ändå på de krävda elektriska värdena, det mekaniska utrymmet, anslutningsmetoden och produktionsprocessen för den aktuella produkten.
Isoleringen är lika viktig. Den skiljer intilliggande varv åt, stöder den elektriska tillförlitligheten och måste vara kompatibel med de temperaturer, kemikalier, böjbelastningar och steriliseringsförhållanden som gäller för den färdiga medicintekniska produkten.
Hur formar kärnmaterial och lindningsgeometri EM-sensorns beteende?
Mikrospolar med luftkärna och med magnetkärna svarar mot olika designprioriteringar:
-
En mikrospole med luftkärna lämnar mitten öppen och kan integreras runt ett lumen eller en annan komponent.
-
En mikrospole med magnetkärna koncentrerar det magnetiska flödet och kan möjliggöra en kompakt sensordesign när kärnmaterial och geometri passar tillämpningen.
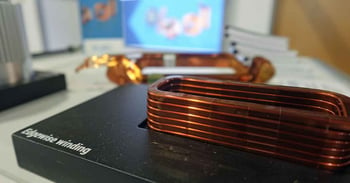
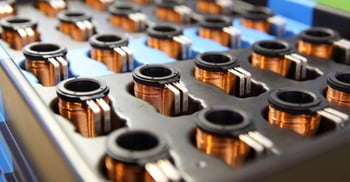
Beroende på tillämpning kan tillverkare arbeta med direktlindning, magnetiska kärnmaterial som ferrit, mu-metall eller amorfa legeringar samt mikrospoldiametrar som börjar vid mycket små dimensioner. Konstruktioner med luftkärna kan även anpassas till kundspecifika geometrier och snäva innerdiametrar. Lindningsgeometrin avgör sedan hur tråden fyller det tillgängliga utrymmet. Varvantal, stigning, lagerstruktur, spolaxel och dimensionstoleranser påverkar alla induktansen och EM-sensorns enhetlighet från enhet till enhet.
Varför är kontaktering, ingjutning och provning viktiga?
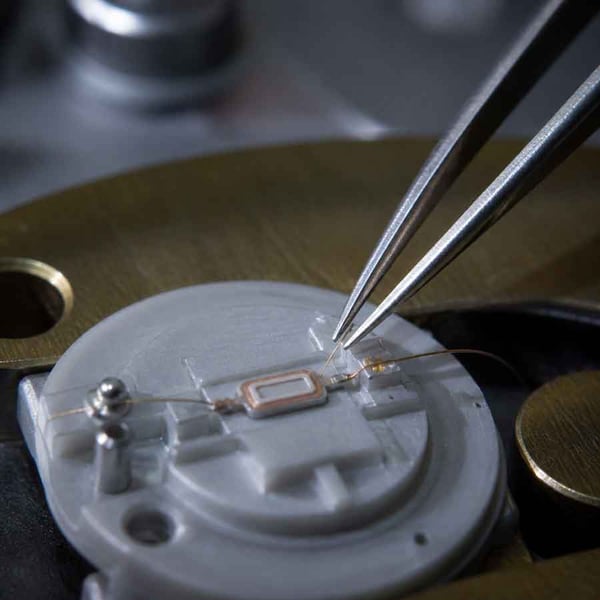
Kontaktering är en kritisk övergång mellan mikrospolen och den omgivande elektroniken. Vid miniatyrdimensioner måste anslutningen vara elektriskt stabil utan att skada tråden eller förändra den avsedda sensorgeometrin. Inkapsling eller ingjutning kan skydda spolen, fixera dess läge och ge mekaniskt eller miljömässigt skydd. Materialet och processen måste väljas så att den färdiga EM-sensorn förblir stabil i stället för att införa oönskad spänning eller rörelse.
Provningen måste sedan omfatta de egenskaper som är relevanta för tillämpningen. Vid tillverkning av miniatyrspolar innefattar detta ofta seriemätning av värden som ohmsk resistans och induktans, med ytterligare kontroller som definieras av kraven för den specifika sensormonteringen.
Hur stöder en EM-sensor kateterablation i hjärtat?
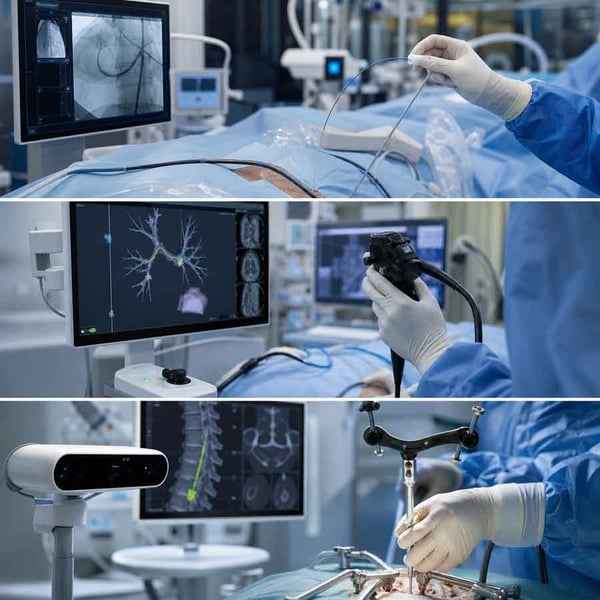
Vid kateterablation i hjärtat stöder EM-sensorn lokalisering och spårning av katetern. Det är viktigt att skilja denna funktion från det terapeutiska ablationselementet, som levererar behandlingsenergin.
Spårningssensorn hjälper navigeringssystemet att uppskatta kateterspetsens position och orientering när katetern förs genom kärlsystemet och in i hjärtat. Denna information kan kombineras med anatomiska bilder eller en elektroanatomisk karta för att stödja vägledningen under ingreppet.
Mikrospolen måste rymmas i en liten, flexibel distal enhet och förbli stabil vid upprepad böjning och vridning. Sensorns position i förhållande till kateterspetsen måste också kontrolleras, eftersom denna fysiska förskjutning blir en del av navigeringsmodellen.
För tillverkaren innebär detta att spole, anslutning, isolering, inkapsling och kateterintegration utvecklas som ett enda designproblem. EM-sensorn bör bedömas efter integration och under de mekaniska, termiska och steriliseringsmässiga förhållanden som är relevanta för den färdiga katetern.
Hur används en EM-sensor vid elektromagnetisk navigationsbronkoskopi?
Elektromagnetisk navigationsbronkoskopi, eller ENB, kombinerar en tredimensionell rekonstruktion av CT-data med en styrbar sond och en arbetskanal för att föra instrument mot perifera mål i lungan. En miniatyriserad EM-sensor hjälper systemet att spåra den styrbara ledarens läge och orientering.
Under ingreppet registrerar systemet först anatomiska referenspunkter och använder sedan den spårade ledaren för att navigera genom luftvägsträdet. Denna översikt av elektromagnetisk navigationsbronkoskopi beskriver sambandet mellan planering, registrering och navigering.
Mikrospolen eller sensormonteringen måste därför vara kompakt, exakt placerad och förenlig med upprepad styrning. Böjning av ledaren får inte förskjuta sensorn i förhållande till arbetsspetsen eller ändra dess elektriska beteende så mycket att navigeringssäkerheten minskar.
Tillverkningsutmaningen hänger nära samman med registreringen. En liten, repeterbar skillnad mellan sensorns fysiska läge och det läge som antas i programvarumodellen kan bli ett fel på systemnivå. Konsekvent placering, stabil kontaktering och kontrollerad inkapsling bidrar alla till en mer förutsägbar EM-sensormontering.
Hur stöder EM-sensorer neurokirurgiska och spinala instrument?
EM-sensorer kan hjälpa till att spåra neurokirurgiska och spinala instrument utan att vara beroende av kamerans direkta siktlinje. Det kan vara användbart när instrument befinner sig inuti kroppen eller när draperingar, vävnad eller operationsuppställningen skymmer optiska markörer.
Möjliga instrumenttyper omfattar sonder, nålar, elektroder, ledare och andra verktyg vars läge måste sättas i relation till preoperativ eller intraoperativ bildgivning. Vid spinala ingrepp måste systemet dessutom ta hänsyn till närliggande metallkomponenter som kan förvränga det elektromagnetiska fältet.
För mikrospoltillverkaren står sensorplaceringen i centrum. Sensorn måste ha ett definierat förhållande till arbetsspetsen och instrumentaxeln, medan monteringen måste tåla hantering, sterilisering och mekaniska belastningar.
Valideringen bör ske i en miljö som representerar det avsedda ingreppet. Det relevanta resultatet är inte bara spolens resistans eller induktans, utan noggrannheten och repeterbarheten hos hela det spårade instrumentet.
Var kan EM-sensorer i övrigt utöka medicintekniska produkters möjligheter?
EM-sensorer kan stödja andra medicinska tillämpningar där kompakt positionsinformation i realtid är värdefull. Exempel är spårade ledare, endoskopiska instrument, robotiska eller kontinuumbaserade instrument, ultraljudsstyrda nålar och kapselprodukter. Forskning om elektromagnetisk spårning i medicinska mikroprodukter behandlar även robotkatetrar, endoskop, kapselrobotar och bildstyrda kirurgiska instrument. Dessa tillämpningar delar en gemensam designfråga: hur kan sensorn förbli liten och tillförlitlig när den arbetar i en trång och föränderlig miljö?
I kapsel- eller nedsväljbara produkter kan trådlös drift, låg effekt och mycket begränsat utrymme vara prioriteringar. I robotiska eller flexibla instrument skiftar prioriteringarna snarare mot form, rörelse, registrering och motståndskraft mot störningar från omgivande utrustning. Dessa exempel vidgar EM-sensorns roll utan att ändra den centrala tillverkningsprincipen. Spolen måste utformas för det system där den ska fungera.
Vad förändras när en EM-sensor blir en del av en komplett produkt?
Den kompletta produkten för med sig variabler som inte syns vid en fristående spolmätning. Sensorns position, orientering, närliggande material, kabeldragning och inkapsling kan alla påverka navigeringsresultatet. Metalliska komponenter och andra elektromagnetiska källor kan förvränga fältet. Mekanisk rörelse kan också ge upphov till fel om spolen förskjuts i sitt hölje eller om anslutningen förändras under användning. Därför bör validering på systemnivå följa efter komponentprovning. Den monterade produkten bör utvärderas under realistiska böj-, termiska, steriliserings- och elektromagnetiska förhållanden, med en provmetod som är anpassad till den avsedda kliniska tillämpningen.
För team som söker tillverkningsstöd kan det vara rimligt att utvärdera leverantörer med belagd erfarenhet av miniatyrlindning, montering och validering för krävande medicinska tillämpningar – och det är där KUK Coils arbete inom medicin och sensorer är fokuserat.
Sammanfattning: fyra rekommendationer för utveckling av EM-sensorer
-
Definiera EM-sensorn utifrån tillämpningen. Positionsnoggrannhet, orientering, tillgängligt utrymme, flexibilitet, driftmiljö och steriliseringskrav bör styra spolspecifikationen från början.
-
Involvera mikrospoltillverkaren innan den mekaniska konstruktionen är låst. Tidig dialog kan avslöja begränsningar som rör trådhantering, kärngeometri, kontaktering, inkapsling, provning och repeterbar tillverkning.
-
Validera EM-sensorn efter integration i katetern, ledaren eller instrumentet. Det mest meningsfulla resultatet är den kompletta monteringens prestanda under förhållanden som representerar klinisk användning.
-
Utforma processen för repeterbarhet. En framgångsrik handbyggd prototyp är en viktig milstolpe, men ett medicintekniskt program behöver också en kontrollerad väg till konsekvent serietillverkning.
Värdet av en mikrospole mäts i slutändan av den funktion den möjliggör. För en EM-sensor är den funktionen tillförlitlig information om en medicinteknisk produkts position, orientering eller rörelse. För att uppnå den måste spolkonstruktören, produktutvecklaren och tillverkaren utgå från samma krav på systemnivå.
Läs vår guide med sju grundpunkter för ett lyckat mikrospolprojekt som en kortfattad teknisk översikt.